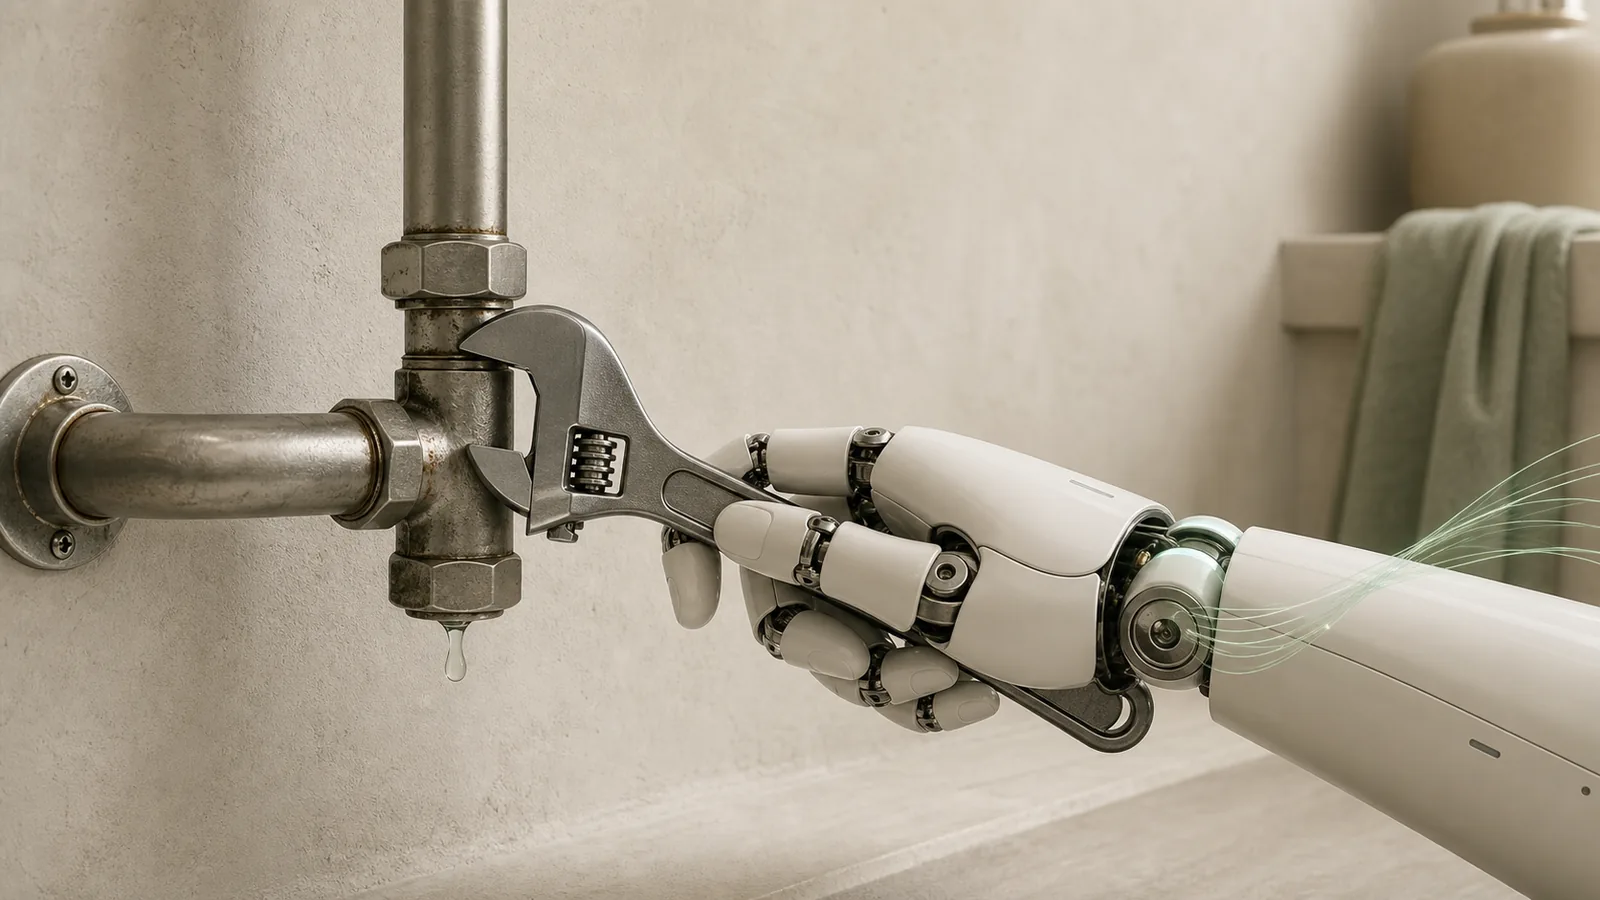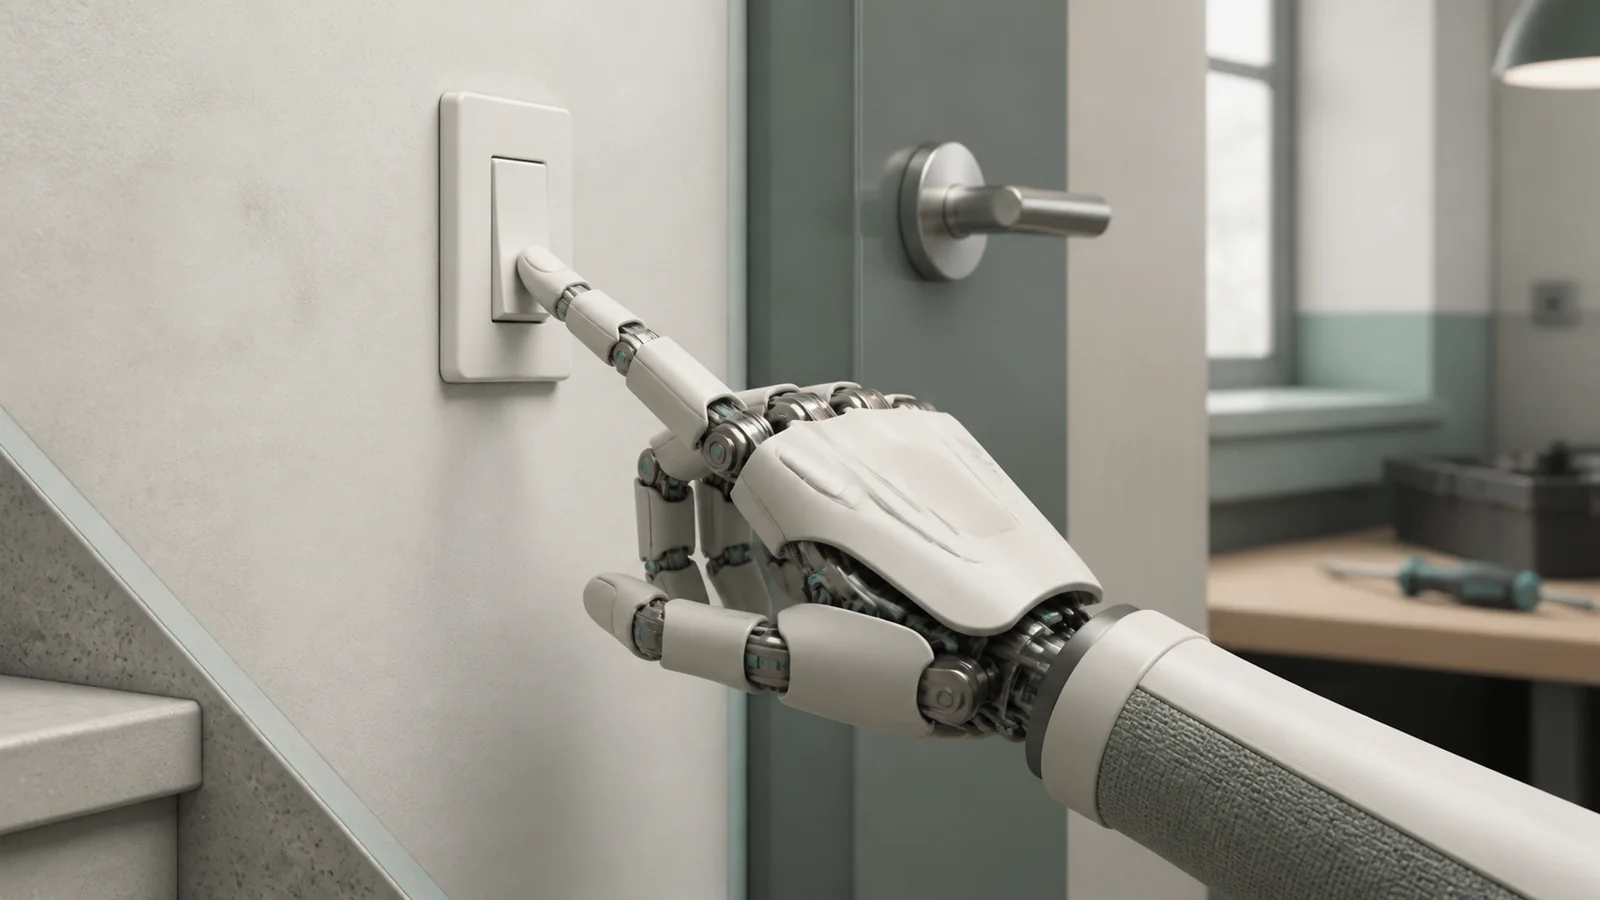
En juillet 2026, 1X a présenté de nouvelles mains pour NEO, sa plateforme humanoïde. Sur le papier, l’ingénierie est remarquable : 25 degrés de liberté — 22 dans les doigts et la paume, trois au poignet —, une transmission par tendons, un contrôle de force et des capteurs tactiles capables de mesurer la pression, la zone de contact et le cisaillement.
On peut facilement s’arrêter à la démonstration : assembler des LEGO, visser une ampoule, ouvrir une fermeture éclair ou brancher un câble USB-C. Mais le point le plus intéressant n’est pas qu’une main robotique ressemble de plus en plus à la nôtre. C’est le choix de construire une machine compatible avec un environnement qui n’a jamais été pensé pour les machines.
Le monde physique possède déjà une interface
Depuis des siècles, nous construisons notre environnement autour du corps humain. La hauteur d’un interrupteur, la forme d’une poignée, l’écartement des marches, la largeur d’un couloir ou le manche d’un outil supposent une certaine taille, deux bras, des pouces opposables et une façon précise de se déplacer.
En logiciel, nous appellerions cela une interface. Elle n’est pas décrite dans un contrat technique, mais elle détermine tout ce que le système peut utiliser. Notre corps est le client pour lequel cette interface a été conçue.
Voilà pourquoi une morphologie humanoïde peut être pertinente sans être la meilleure solution mécanique pour une tâche isolée. Un robot aux dimensions et articulations compatibles peut ouvrir une porte existante, monter un escalier, conduire un véhicule ou utiliser un outil sans qu’il faille d’abord reconstruire tout le bâtiment.
Une publication récente sur les robots dans les transports publics présente justement la compatibilité avec les environnements humains comme leur avantage principal. Elle apporte aussi une nuance essentielle : pour les travaux structurés et répétitifs, les machines spécialisées restent moins chères, plus rapides et plus robustes.
Compatibilité ne veut pas dire optimisation
Si nous pouvons concevoir l’environnement à partir de zéro, copier le corps humain est souvent une mauvaise décision.
Des roues sont plus simples et plus efficaces que deux jambes pour déplacer des marchandises sur un sol régulier. Un bras industriel dans une cellule contrôlée est plus précis et plus disponible pour répéter la même soudure. Un robot aspirateur n’a pas besoin de mesurer un mètre cinquante : il doit passer sous les meubles.
L’équation change lorsque trois conditions sont réunies :
- l’environnement existe déjà et a été construit pour des personnes ;
- les tâches varient et ne peuvent pas toutes être prévues ;
- adapter l’infrastructure coûte plus cher qu’adapter la machine.
C’est là qu’un robot généraliste peut devenir utile. La forme humaine n’optimise pas chaque geste, mais elle réduit le coût d’intégration avec des milliers d’objets et d’espaces déjà déployés. C’est un choix de compatibilité, pas d’imitation.
La main est aussi un système de perception
Les spécifications publiées par 1X montrent pourquoi les mains restent un goulet d’étranglement.
Une pince simple dispose d’un vocabulaire réduit : saisir, relâcher, pousser. Plus d’articulations élargissent ce vocabulaire, mais le mouvement ne suffit pas. Pour manipuler un verre, un sac ou un fruit, le robot doit savoir avec quelle force il serre, où il touche l’objet et si celui-ci commence à glisser.
Selon 1X, la transmission utilise des rapports d’environ 5:1 à 15:1 et rend les articulations réversibles : une force extérieure peut les déplacer et être mesurée en retour. La peau tactile ajoute des données de pression et de cisaillement. La main devient donc un canal de perception autant qu’un actionneur.
La vision ne résout pas toute la manipulation. Les doigts peuvent masquer l’objet ; celui-ci peut être transparent, déformable ou déjà en train de glisser avant qu’une caméra ne le voie. Toucher le monde, c’est aussi l’interroger.
Le matériel ouvre des possibilités, il ne prouve pas l’autonomie
Les vidéos de robotique mélangent souvent trois niveaux :
- Capacité mécanique : la main atteint une position, exerce une force ou détecte un contact.
- Contrôle de tâche : le système coordonne ses mouvements pour terminer une action précise.
- Autonomie généralisable : il comprend une situation nouvelle, planifie, récupère après une erreur et répète le résultat sans intervention humaine.
Les nouvelles mains apportent des éléments solides sur le premier niveau et des démonstrations prometteuses sur le deuxième. Elles ne prouvent pas seules le troisième. Les caractéristiques annoncées viennent en outre du fabricant ; il manque encore des évaluations indépendantes sur le taux de réussite, la vitesse, la maintenance, l’usure et le fonctionnement après des milliers de cycles.
Cette distinction ne minimise pas l’avancée matérielle. Elle évite de transformer un progrès réel en une affirmation sur l’autonomie que les données publiques ne permettent pas encore.
Ce qu’un déploiement réel devrait mesurer
Un robot généraliste ne devrait pas être évalué au nombre de démonstrations réunies dans une vidéo, mais à son comportement lorsque l’environnement cesse de coopérer :
- Quelle part des tâches termine-t-il sans aide et en combien de temps ?
- Comment récupère-t-il lorsqu’un objet bouge ou qu’une porte résiste davantage ?
- À quelle fréquence faut-il une intervention humaine ?
- Combien de cycles les tendons, revêtements et capteurs supportent-ils ?
- Que se passe-t-il près de personnes, d’animaux, de liquides ou d’objets fragiles ?
- Que coûte la polyvalence face à l’automatisation de la seule tâche réellement nécessaire ?
Plus la tâche est stable et l’espace contrôlé, moins il est rationnel de payer pour une forme humanoïde. Plus l’environnement est imprévisible et le répertoire attendu large, plus la compatibilité prend de la valeur.
La forme humaine n’est peut-être pas la meilleure façon de construire une machine. Mais elle peut être une façon raisonnable de construire une machine qui doit utiliser le monde que nous avons déjà bâti.