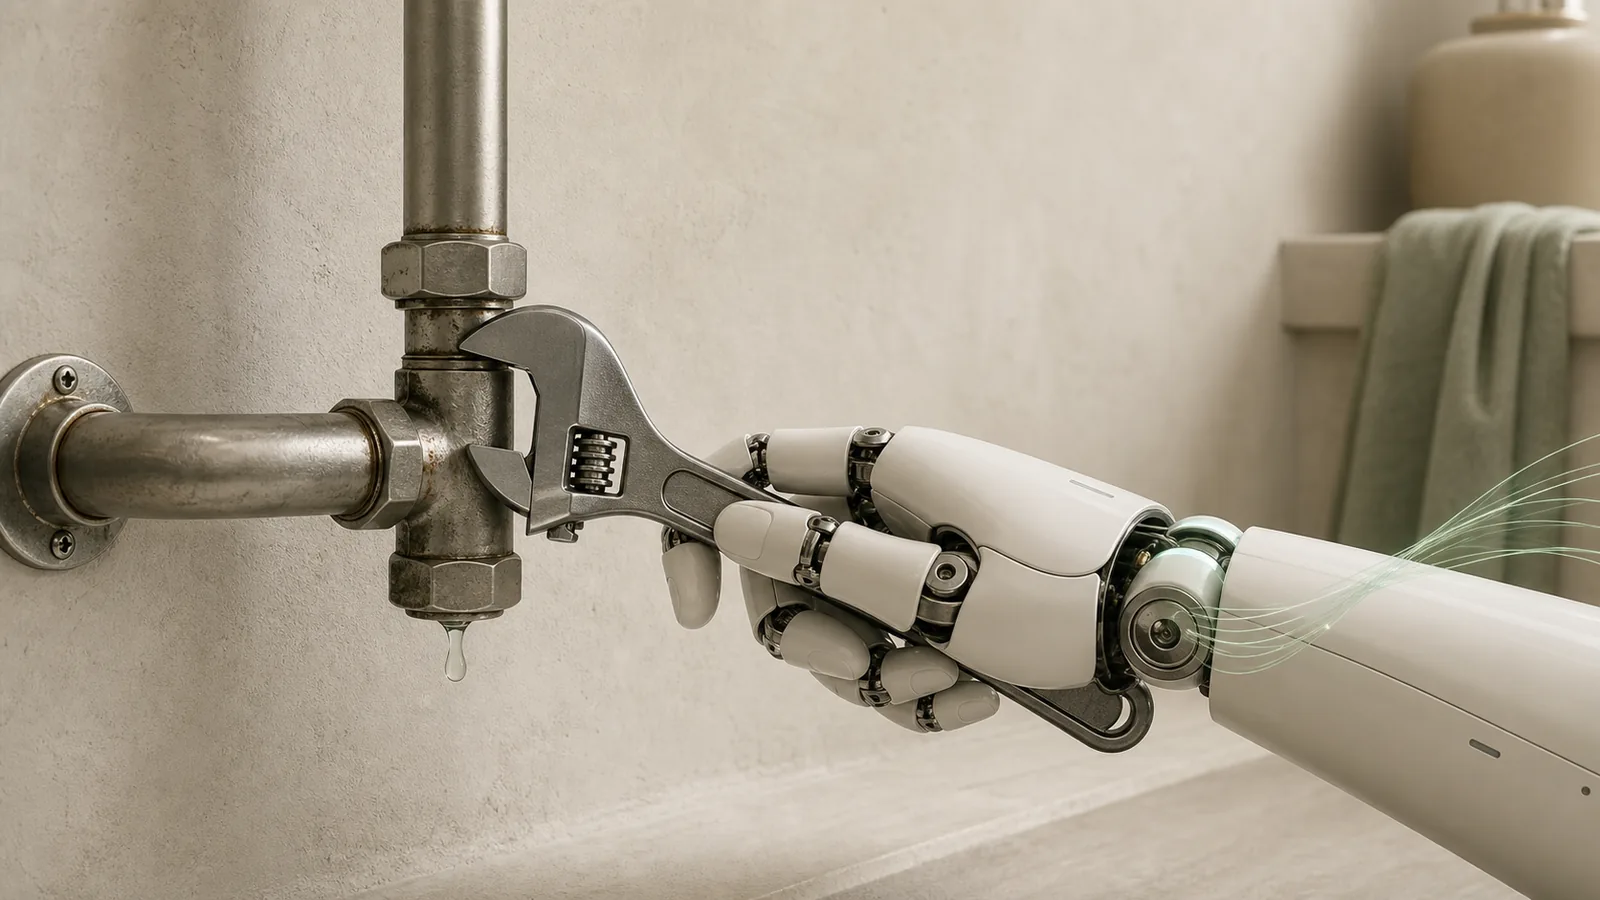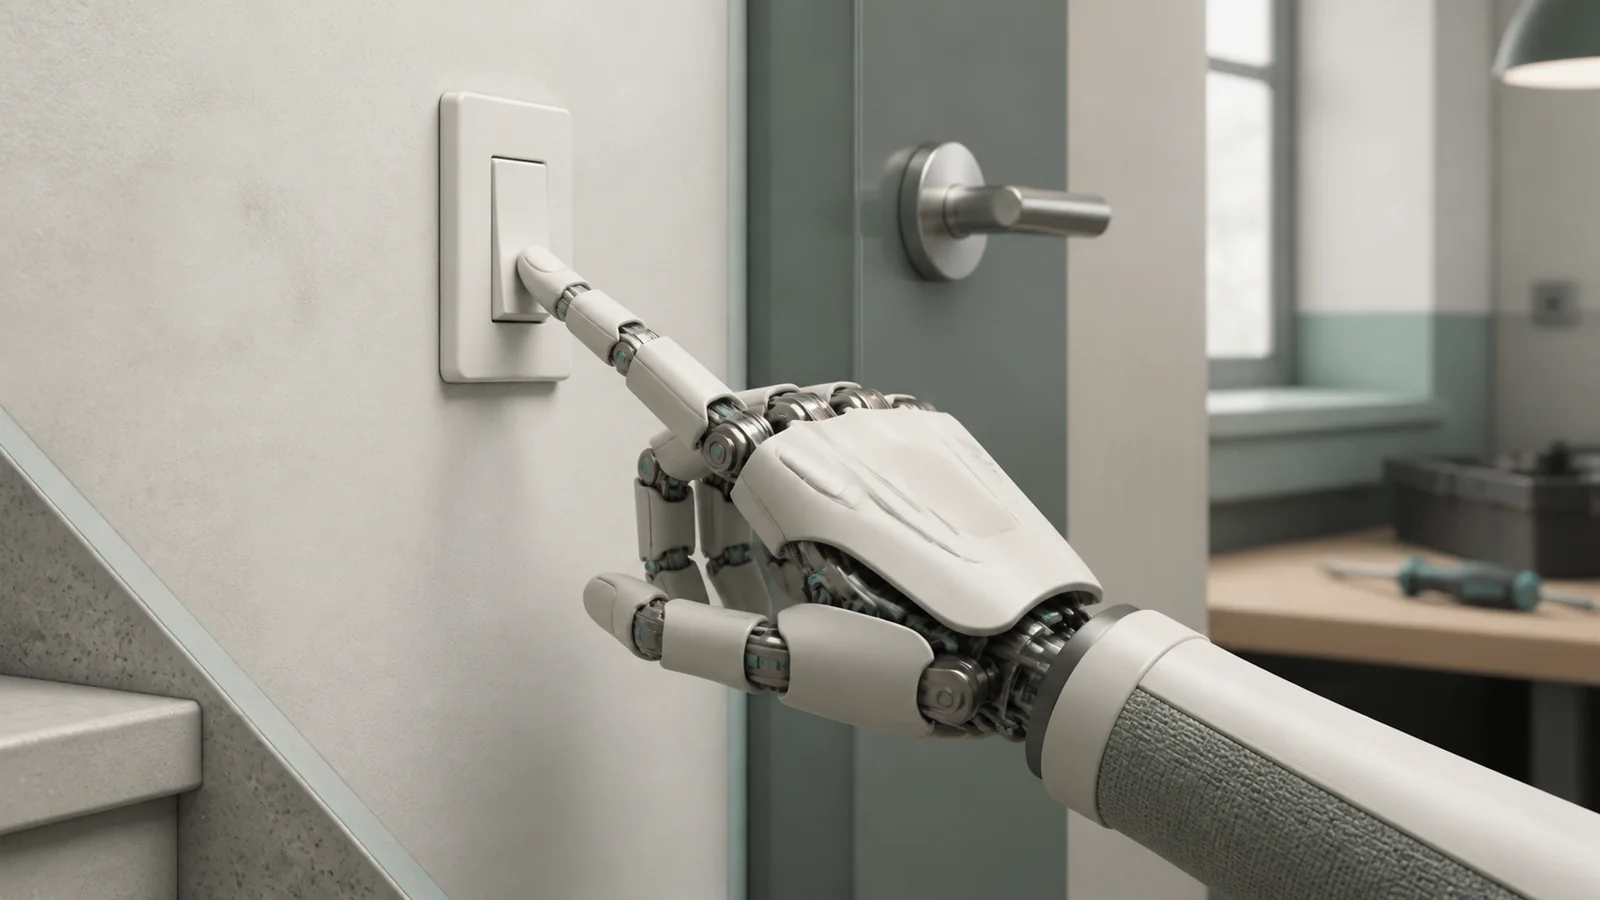
En julio de 2026, 1X presentó unas nuevas manos para NEO, su plataforma humanoide. Sobre el papel son una pieza de ingeniería notable: 25 grados de libertad —22 en los dedos y la palma y tres en la muñeca—, transmisión por tendones, control de fuerza y sensores táctiles capaces de medir presión, posición de contacto y deslizamiento.
Es fácil quedarse en la demostración: construir con LEGO, girar una bombilla, abrir una cremallera o conectar un USB-C. Pero la parte interesante no es que una mano robótica se parezca cada vez más a la nuestra. Es la decisión de diseñar una máquina compatible con un entorno que nunca fue pensado para máquinas.
El mundo físico ya tiene una interfaz
Durante siglos hemos construido el entorno alrededor del cuerpo humano. La altura de un interruptor, la forma de un pomo, la separación entre peldaños, el ancho de un pasillo y el mango de una herramienta presuponen una determinada altura, dos brazos, manos con pulgares oponibles y una forma concreta de movernos.
En software llamaríamos a eso una interfaz. No está documentada en un contrato técnico, pero condiciona todo lo que puede utilizar el sistema. Nuestro cuerpo es el cliente para el que se diseñó esa interfaz.
Por eso la morfología humanoide puede tener sentido aunque no sea la mejor solución mecánica para una tarea aislada. Un robot con dimensiones y articulaciones compatibles puede abrir una puerta existente, subir una escalera, conducir un vehículo o utilizar una herramienta sin exigir que antes se rediseñe todo el edificio.
No es solo una metáfora. Un artículo académico reciente sobre robots en transporte público identifica precisamente la compatibilidad con entornos diseñados para personas como su principal ventaja, y añade el matiz importante: para trabajos estructurados y repetitivos, las máquinas especializadas siguen siendo más baratas, rápidas y robustas.
Compatibilidad no significa optimización
Si podemos diseñar el entorno desde cero, copiar el cuerpo humano suele ser una mala decisión.
Para mover mercancía sobre un suelo regular, las ruedas son más sencillas y eficientes que dos piernas. Para soldar una unión idéntica miles de veces, un brazo industrial dentro de una célula controlada ofrece más precisión y disponibilidad. Para limpiar el suelo no hace falta una figura de metro y medio: hace falta una máquina baja que llegue debajo de los muebles.
La ecuación cambia cuando coinciden tres condiciones:
- el entorno ya existe y fue construido para personas;
- las tareas varían y no se pueden enumerar todas de antemano;
- adaptar la infraestructura cuesta más que adaptar la máquina.
Ahí aparece el valor potencial de un robot generalista. La forma humana no optimiza cada acción, pero reduce el coste de integración con miles de objetos y espacios que ya están desplegados. Es una decisión de compatibilidad, no de imitación.
La mano es también un sistema de percepción
Las especificaciones de 1X ayudan a entender por qué las manos son uno de los cuellos de botella.
Una pinza sencilla puede ejecutar un repertorio pequeño de órdenes: coger, soltar, empujar. Una mano con más articulaciones amplía ese repertorio, pero el número de movimientos no basta. Al manipular un vaso, una bolsa o una fruta, el robot necesita saber cuánto está apretando, dónde toca el objeto y si este empieza a resbalar.
Según 1X, su transmisión trabaja con relaciones de reducción de aproximadamente 5:1 a 15:1 y permite que las articulaciones sean retroaccionables: una fuerza externa puede moverlas y esa fuerza vuelve al sistema como una medida. La piel táctil añade información sobre presión y cizalladura. En conjunto, la mano deja de ser solo un actuador y se convierte también en un canal de percepción.
Eso importa porque la visión no resuelve toda la manipulación. Un objeto puede estar oculto por los propios dedos, ser transparente, deformarse o empezar a deslizarse sin que una cámara lo detecte a tiempo. Tocar no es únicamente actuar sobre el mundo; también es interrogarlo.
El hardware abre posibilidades; no demuestra autonomía
Conviene separar tres capas que suelen mezclarse en los vídeos de robótica:
- Capacidad mecánica: la mano puede alcanzar una postura, ejercer una fuerza o detectar contacto.
- Control de la tarea: el sistema puede coordinar movimientos para completar una acción concreta.
- Autonomía generalizable: el robot puede reconocer una situación nueva, planificar, recuperarse de errores y repetir el resultado de forma fiable sin intervención humana.
Las nuevas manos aportan evidencia sobre la primera capa y demostraciones prometedoras sobre la segunda. No prueban por sí solas la tercera. Las cifras y las capacidades publicadas proceden, además, del propio fabricante; todavía faltan evaluaciones independientes sobre tasa de éxito, velocidad, mantenimiento, desgaste y comportamiento tras miles de ciclos.
Esta distinción no resta valor al avance. Evita convertir una mejora real de hardware en una afirmación mucho mayor sobre autonomía que los datos públicos aún no sostienen.
Qué habría que medir en una implantación real
Un robot generalista no debería evaluarse por el número de demos distintas que aparecen en un vídeo, sino por cómo opera cuando el entorno deja de colaborar. Algunas preguntas útiles serían:
- ¿Qué porcentaje de tareas completa sin ayuda y cuánto tarda?
- ¿Cómo se recupera cuando un objeto cambia de posición o una puerta ofrece más resistencia?
- ¿Qué intervención humana necesita y con qué frecuencia?
- ¿Cuántos ciclos soportan tendones, recubrimientos y sensores antes del mantenimiento?
- ¿Qué ocurre ante personas, mascotas, líquidos o elementos frágiles?
- ¿Cuánto cuesta la versatilidad frente a automatizar solo la tarea que realmente necesitamos?
La última pregunta es la más importante. Cuanto más estable sea una tarea y más control tengamos sobre el espacio, menos sentido tendrá pagar por una forma humanoide. Cuanto más impredecible sea el entorno y más amplio el repertorio esperado, más valor tendrá la compatibilidad.
Quizá la forma humana no sea la mejor forma de construir una máquina. Pero sí puede ser una forma razonable de construir una máquina que deba utilizar el mundo que ya hemos construido.