L’autre jour, je discutais avec un ami qui travaille comme designer et ingénieur. Son pronostic était assez clair : l’IA finira par accomplir une bonne partie de son travail, mais les plombiers ont encore beaucoup de temps devant eux.
L’intuition paraît raisonnable. Un modèle peut déjà produire des plans, calculer des variantes, rédiger de la documentation ou générer du code. Aucun robot généraliste ne peut aujourd’hui entrer dans un logement inconnu, localiser l’origine d’une fuite et la réparer avec la fiabilité d’un professionnel.
Mais cette comparaison mélange deux questions différentes. La première consiste à savoir quels métiers sont les plus exposés aux capacités actuelles de l’IA. La seconde porte sur la vitesse à laquelle la frontière de la robotique peut avancer lorsque certains de ses logiciels commencent à bénéficier des mêmes progrès.
La première favorise clairement le plombier. La seconde incite à ne pas trop se fier à un calendrier linéaire.
La question intéressante n’est pas de savoir si l’IA peut expliquer comment remplacer un tuyau. Elle est de déterminer quelle part de la distance qui nous sépare d’un robot plombier dépend de l’intelligence, et quelle part dépend des mains, de l’énergie, de la fiabilité, de la sécurité et du coût.
Un métier n’est pas une tâche unique
Lorsque nous affirmons que l’IA peut remplacer un designer ou qu’elle ne peut pas remplacer un plombier, nous traitons chaque métier comme un bloc indivisible. En pratique, les deux regroupent des tâches dont le degré d’automatisation varie fortement.
Un designer peut étudier des besoins, proposer des variantes, calculer, modéliser, négocier des contraintes, vérifier la réglementation et assumer des décisions. L’IA n’a pas besoin de maîtriser l’ensemble pour modifier son travail. Il suffit qu’elle réduise fortement le temps consacré à certaines parties numériques.
Un plombier diagnostique lui aussi, planifie, estime les matériaux, prépare des devis, documente et échange avec le client. Il doit ensuite se déplacer, accéder à des endroits difficiles, couper, maintenir, assurer l’étanchéité, contrôler la pression et réagir à ce qu’il découvre derrière un mur. Une partie de ce travail relève de l’information. Une autre exige d’intervenir dans un environnement physique peu contrôlé.
En 2025, l’Organisation internationale du Travail estimait qu’un travailleur sur quatre exerçait une profession présentant un certain degré d’exposition à l’IA générative. Les métiers administratifs étaient les plus exposés, et l’exposition progressait aussi dans les professions techniques très numérisées. Sa conclusion principale n’était toutefois pas un remplacement complet, mais une transformation des tâches.
Cette distinction compte aussi hors des bureaux. L’automatisation entre généralement dans un métier par morceaux, et non en occupant d’un coup le poste entier.
L’IA accélère réellement la robotique
Pendant des décennies, une grande partie de l’automatisation industrielle a fonctionné en réduisant la variabilité. Le robot est fixé au sol, la position des pièces est connue, la machine est séparée des personnes et une séquence est programmée pour être répétée des milliers de fois.
Les modèles récents suivent une autre approche. Les modèles vision-langage-action, appelés VLA, reçoivent des images et des instructions puis produisent des mouvements. Ils cherchent à transférer ce qu’ils ont appris entre différents objets, différentes tâches et, de plus en plus, différents corps robotiques.
Ce transfert peut réduire plusieurs coûts qu’il fallait auparavant supporter pour chaque application :
- reconnaître des objets et comprendre de nouvelles instructions ;
- diviser un objectif en actions intermédiaires ;
- apprendre une tâche à partir de démonstrations plutôt que de programmer chaque trajectoire ;
- réutiliser des données collectées par d’autres robots ;
- produire des variantes d’entraînement grâce à la simulation et aux données synthétiques ;
- se remettre de certains changements sans reconstruire tout le système.
Les résultats dépassent déjà la simple exécution d’une séquence connue. Physical Intelligence a montré π0.5 réalisant des tâches de nettoyage de dix à quinze minutes dans des logements absents des données d’entraînement. Google DeepMind affirme que Gemini Robotics On-Device 2 peut s’adapter à un nouveau robot avec moins de 200 exemples et quelques heures d’adaptation.
Il s’agit de résultats de recherche publiés par leurs propres développeurs, et non d’essais de produits menés dans des milliers de foyers. Ils signalent néanmoins un changement important : améliorer le modèle peut élargir le répertoire de nombreuses machines sans devoir les reconcevoir une à une.
C’est par ce mécanisme que les progrès de l’IA se transmettent à la robotique. Ils n’inventent pas une meilleure batterie et n’empêchent pas l’usure d’un tendon mécanique, mais réduisent une partie du travail nécessaire pour qu’un corps robotique perçoive, planifie et apprenne.
Tous les goulots d’étranglement ne sont pas logiciels
Un robot capable de travailler hors d’une cellule industrielle doit résoudre plusieurs couches à la fois.
La première consiste à comprendre la situation. Il doit reconnaître les objets, estimer leur position, interpréter une demande et décider d’une suite d’actions. Les modèles multimodaux font progresser rapidement cette couche.
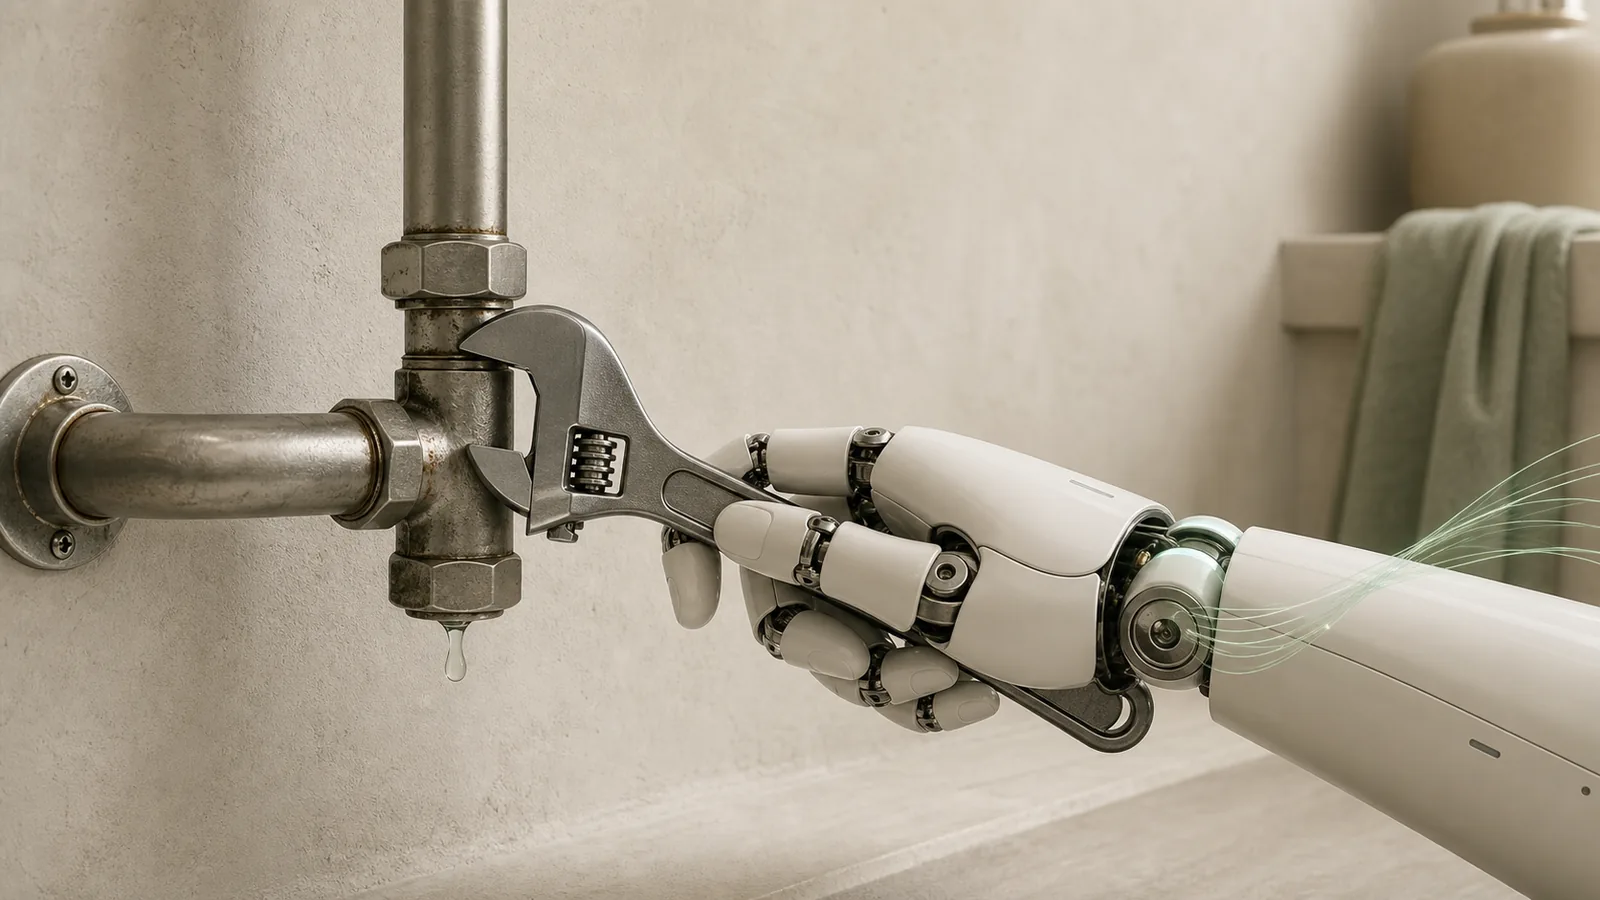
La deuxième consiste à maîtriser le contact. Tourner une clé sur un raccord corrodé ne revient pas seulement à atteindre des coordonnées. Il faut aligner l’outil, exercer une force sans déformer la pièce, détecter un glissement et adapter le mouvement à la résistance. La vision aide, mais ne remplace ni le toucher, ni le contrôle de force, ni une mécanique précise.
La troisième consiste à disposer d’un corps qui résiste au travail. Actionneurs, réducteurs, câbles, revêtements et capteurs doivent supporter les chocs, la poussière, l’eau et des milliers de cycles. Le robot doit également disposer d’une charge utile et d’une autonomie énergétique suffisantes. Une étude sur les humanoïdes dans la construction publiée dans Scientific Reports cite précisément les batteries, la charge utile, la précision mécanique et la résistance aux conditions difficiles parmi les obstacles au déploiement.
La quatrième consiste à accomplir la tâche de manière fiable. Une démonstration peut retenir la meilleure tentative. Un service professionnel doit fonctionner un mardi ordinaire, dans un logement que personne n’a préparé pour la vidéo.
Les données publiées par Google DeepMind en juillet 2026 illustrent bien la distance restante. Dans ses propres tests, Gemini Robotics 2 a atteint 92 % en dévissant une ampoule, mais 36 % en la vissant, 44 % en nouant un sac-poubelle et 40 % en fermant un sac hermétique avec une main robotique à cinq doigts. Avec une pince à deux doigts, le système a atteint 89,6 % sur des tâches d’insertion précise. Ce sont de véritables progrès et, en même temps, des résultats insuffisants pour proposer un service autonome.
La fiabilité devient plus difficile à mesure que la tâche s’allonge. Si une opération comportait vingt étapes indépendantes, chacune réussie dans 95 % des cas, la probabilité de tout terminer sans échec ne serait que d’environ 36 %. L’exemple simplifie le problème, mais il montre pourquoi passer d’une capacité spectaculaire à une journée de travail exige beaucoup plus que quelques points gagnés dans une évaluation.
La dernière couche consiste à rendre le système viable sur les plans économique et juridique. Au coût de la machine s’ajoutent le transport, la préparation, la supervision, la maintenance, l’assurance et les périodes d’immobilisation. Il faut aussi déterminer qui est responsable si le robot endommage une canalisation, provoque une inondation ou blesse quelqu’un.
L’IA accélère fortement la première couche, commence à améliorer la deuxième et aide à tester les autres. Elle ne supprime pas leur rythme matériel.
Un logement est un environnement particulièrement difficile
Les robots travaillent déjà à grande échelle, mais surtout lorsque l’environnement coopère.
La Fédération internationale de robotique a enregistré près de 200 000 robots de service professionnel vendus en 2024 dans son échantillon de 294 fournisseurs. Plus de la moitié relevaient du transport et de la logistique, principalement du déplacement de marchandises dans des espaces intérieurs sans circulation publique. Ce schéma n’est pas accidentel : des sols réguliers, des itinéraires connus, des objets standardisés et des opérations répétables réduisent le nombre de surprises.
Une réparation à domicile offre presque l’inverse.
Chaque bâtiment rassemble des époques, des matériaux et des décisions antérieures différentes. Les canalisations peuvent être cachées. L’espace de travail peut être un meuble, un faux plafond ou une cavité dans laquelle une personne tient à peine. Les pièces rigides côtoient des joints déformables, des liquides, de la saleté et des reflets qui compliquent la perception. Une panne apparemment identique peut avoir plusieurs causes.
Le diagnostic et la réparation s’influencent également. Le problème ne devient parfois visible qu’après le démontage d’une pièce. Celui-ci peut révéler de la corrosion, une installation non conforme au plan ou une pièce de rechange incompatible. Le professionnel n’exécute pas un plan fermé : il enquête tout en modifiant l’environnement.
La construction partage bon nombre de ces difficultés. Les espaces changent chaque jour, les matériaux se déplacent, la poussière dégrade les capteurs et plusieurs corps de métier travaillent simultanément. Une usine peut être adaptée autour d’une machine. Un logement existant sera rarement reconstruit pour faciliter la visite occasionnelle d’un robot.
Un plombier n’est donc pas seulement un manipulateur doté de meilleures mains. C’est à la fois un technicien de diagnostic, un système de mobilité, un atelier d’outillage, un planificateur et le responsable d’une intervention aux conséquences physiques.
La robotique est déjà entrée dans la plomberie
L’absence d’un plombier autonome généraliste ne signifie pas que le secteur attend son apparition.
Hilti a présenté Jaibot comme un robot mobile semi-autonome destiné au perçage des plafonds. Il utilise des données BIM pour localiser et réaliser les trous nécessaires aux installations mécaniques, électriques et de plomberie. Un opérateur le déplace et le prépare ; le robot automatise la partie répétitive, exigeante et bien définie.
À l’autre extrémité, des chercheurs de Carnegie Mellon ont développé un système modulaire qui parcourt les conduites de gaz, crée des cartes, détecte les défauts et applique une résine afin de les réparer de l’intérieur. L’IA aide à évaluer les données collectées, mais le principal avantage vient de la réduction du monde à traiter : le robot n’a pas à traverser une cuisine et à choisir un outil ; il travaille dans une canalisation dont la géométrie et la mission sont définies.
En 2026, une autre équipe a publié SPPIRO, un robot souple et sans câble capable d’inspecter des conduites présentant des variations de diamètre, des coudes à 90 degrés et des embranchements. Lui aussi résout une partie précise du métier, justement celle à laquelle le corps humain ne peut pas accéder.
Les trois exemples suivent la même stratégie. Ils ne cherchent pas à reproduire le professionnel dans son ensemble. Ils redessinent le problème jusqu’à ce qu’une machine spécialisée puisse en résoudre une partie utile.
Autre chose arrivera avant le robot plombier
La trajectoire la plus probable ne commence pas par un humanoïde qui sonne à la porte et ne se termine pas par la disparition du métier. Elle commence à ses marges.
L’IA peut aider à qualifier un incident, consulter des manuels, préparer des devis, documenter les interventions et trouver des pièces de rechange. Des capteurs et robots d’inspection peuvent accéder aux canalisations, produire des cartes et détecter des anomalies. Des outils semi-autonomes peuvent mesurer, marquer, percer ou répéter des raccords dans des conditions contrôlées. La préfabrication peut transférer davantage d’opérations du chantier vers un atelier organisé pour les machines.
Entre l’outil manuel et l’autonomie complète, la supervision à distance ouvre également un espace considérable. Un système peut exécuter les mouvements courants et demander de l’aide lorsqu’il rencontre une exception. Cela ne supprime pas la personne, mais permet de répartir une même expertise humaine entre davantage d’interventions et au robot d’accumuler des données précisément sur les cas difficiles.
La distinction utile ne sera pas toujours entre l’humain et la machine. Elle portera sur la combinaison de logiciel, de machine spécialisée, d’autonomie supervisée et de savoir-faire humain qui résout le mieux chaque étape.
Il y a deux horloges et trois distances
La conversation sur l’automatisation ne regarde généralement qu’une seule horloge : celle des capacités. Une nouvelle démonstration semble rapprocher brusquement le futur ; un échec maladroit paraît le repousser de plusieurs décennies.
Il existe en réalité au moins deux horloges. La première mesure ce que le meilleur système peut accomplir dans des conditions favorables. La seconde mesure le moment où cette capacité devient assez fiable, sûre et économique pour être déployée dans un travail réel.
Trois distances les séparent :
- de la démonstration à la répétition fiable ;
- de la répétition à une longue séquence comportant des exceptions ;
- de la capacité technique à une opération économiquement raisonnable.
L’IA raccourcit la première distance et une partie de la deuxième à une vitesse qui semblait encore improbable récemment. Le matériel, la sécurité et le déploiement maintiennent la troisième plus longue.
Mon ami avait probablement raison sur l’ordre immédiat : de nombreuses tâches de bureau sont aujourd’hui plus exposées parce qu’elles ont déjà lieu dans un ordinateur. Mais cela ne signifie pas que les métiers physiques restent immobiles, ni que nous pouvons extrapoler leur rythme actuel sur les vingt prochaines années.
Un robot plombier généraliste est encore loin. La plomberie robotisée a déjà commencé.
C’est dans l’écart entre ces deux affirmations que se produira presque tout le changement.
Sources
- OIT et NASK : Generative AI and Jobs — A Refined Global Index of Occupational Exposure
- Fédération internationale de robotique : World Robotics 2025
- Google DeepMind : Gemini Robotics 2
- Physical Intelligence : π0.5 — A Vision-Language-Action Model with Open-World Generalization
- Firoozi et al. : Foundation models in robotics — Applications, challenges, and the future
- Uthai et al. : Opportunities, challenges and roadmap for humanoid robots in construction
- Hilti : Jaibot, robot de chantier piloté par le BIM
- Carnegie Mellon University : robot de détection et de réparation des conduites de gaz
- Chen et al. : SPPIRO, robot souple autonome pour l’inspection des conduites