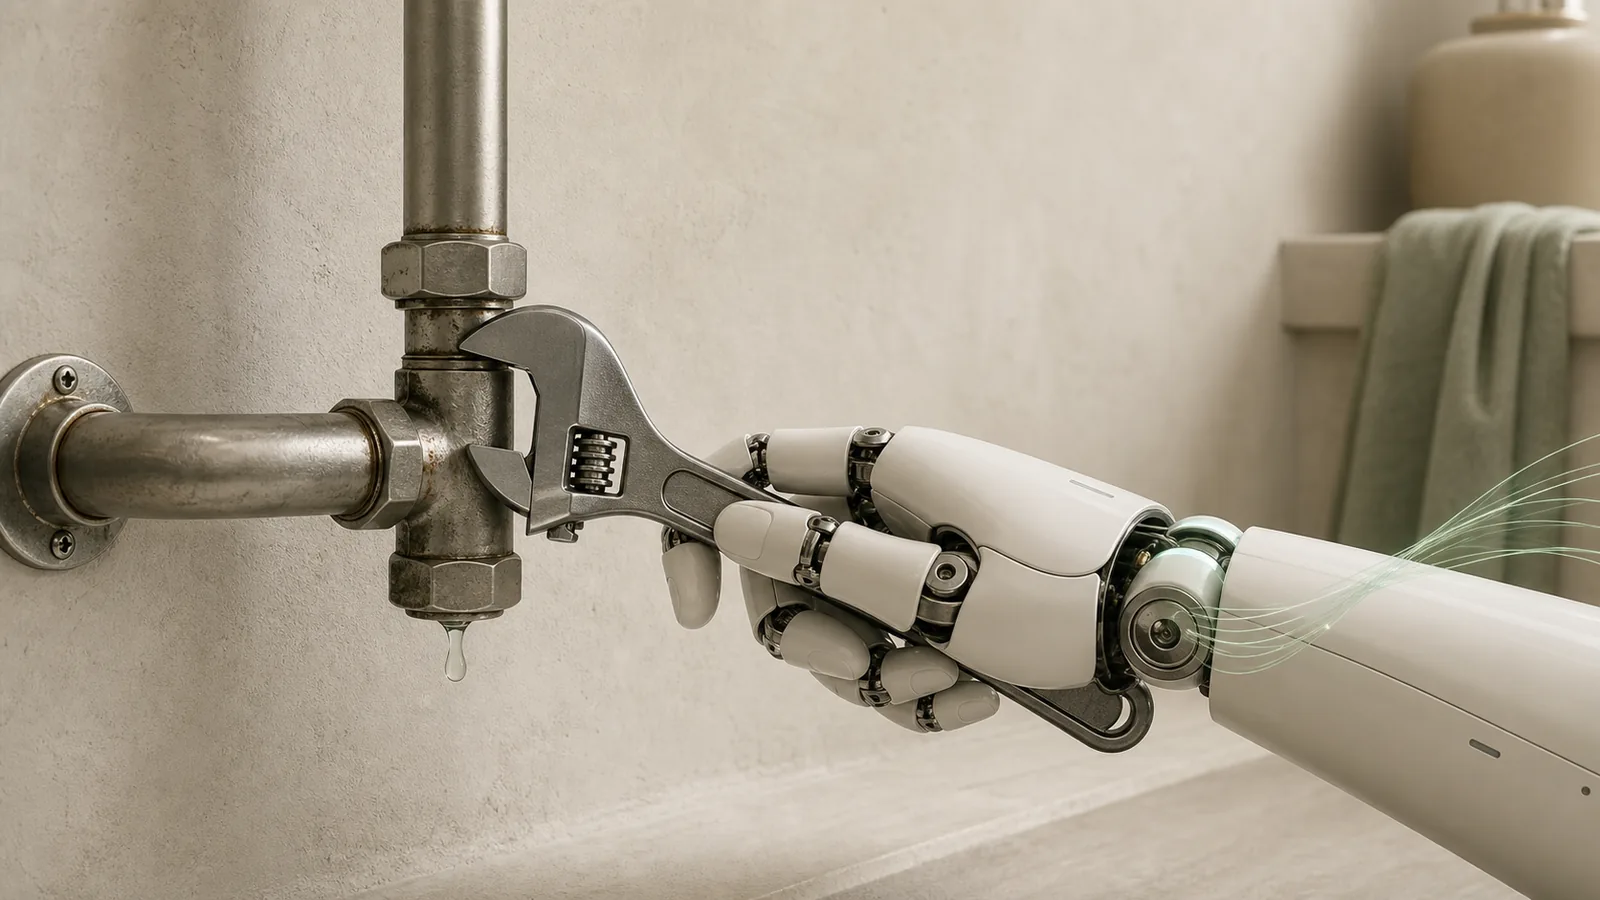
前几天,我和一位从事设计和工程工作的朋友聊天。他的判断很明确:人工智能最终会完成他相当一部分工作,但水管工还有很长时间不会被取代。
这种直觉似乎很合理。模型已经可以绘制图纸、计算不同方案、编写文档或生成代码。但今天还没有任何通用机器人能够走进一套陌生的住宅,找到漏水源头,并像专业人士一样可靠地把它修好。
不过,这种比较混合了两个不同的问题。第一个问题是,哪些职业最容易受到人工智能现有能力的影响。第二个问题是,当机器人软件的一部分开始受益于同样的技术进步时,机器人能力的边界会以多快的速度移动。
第一个问题显然有利于水管工。第二个问题则提醒我们,不要过分相信线性的时间表。
真正值得问的,不是人工智能能否解释如何更换一根水管,而是:通往机器人水管工的距离,有多少取决于智能,又有多少取决于手、能源、可靠性、安全和成本。
一种职业不是一项任务
当我们说人工智能可以替代设计师,却不能替代水管工时,我们把每种职业都当成了不可分割的整体。实际上,两种职业都包含自动化程度差异很大的任务。
设计师可能需要研究需求、提出方案、计算、建模、协调约束、核对规范,并为决策负责。人工智能不必掌握整套工作,也足以对这个职业产生影响。只要它能大幅减少某些数字化环节所需的时间即可。
水管工也要诊断、规划、估算材料、准备报价、记录工作并与客户沟通。随后,他还要赶到现场,进入难以接近的位置,切割、固定、密封、检测压力,并根据墙后实际发现的情况作出反应。其中一部分工作是信息处理,另一部分则要求在难以控制的物理环境中采取行动。
国际劳工组织在2025年估计,全球每四名劳动者中就有一人从事某种程度上暴露于生成式人工智能的职业。文职和行政类职业的暴露程度最高,高度数字化的技术工作也在上升。不过,报告的主要结论并不是整个职业会被替代,而是任务会发生转变。
这一区别在办公室之外同样重要。自动化通常是一部分一部分地进入一种职业,而不是一次接管整个岗位。
人工智能确实在加速机器人技术
几十年来,很大一部分工业自动化都是通过减少变化来实现的。机器人固定在地面上,零件的位置已知,机器与人员隔离,一套程序被反复执行成千上万次。
新一代模型采用了不同的方法。视觉—语言—动作模型,也就是 VLA 模型,接收图像和指令,然后输出动作。它们试图把学到的能力迁移到不同物体、不同任务,以及越来越多不同的机器人身体上。
这种迁移可以减少过去每开发一种应用都要重新承担的多项成本:
- 识别物体并理解新的指令;
- 把一个目标拆分成中间动作;
- 从示范中学习任务,而不是逐条编写运动轨迹;
- 重用其他机器人收集的数据;
- 通过模拟和合成数据生成训练变化;
- 在某些条件发生变化时恢复,而不必重建整个系统。
现有结果已经不只是执行一套熟悉的动作。Physical Intelligence 展示了 π0.5 在训练数据中未出现过的住宅里,连续完成十到十五分钟的清洁任务。Google DeepMind 表示,Gemini Robotics On-Device 2 只需不到200个样本和几小时的适配时间,就能适配一种新的机器人。
这些是开发者自己发表的研究结果,并不是在数千个家庭中进行的产品测试。即便如此,它们仍然指向一个重要变化:改进模型,有可能扩展许多机器的技能范围,而无需逐台从头设计。
人工智能的进步正是通过这种机制传导到机器人技术。它不会发明更好的电池,也无法阻止机械腱索磨损,但它可以减少机器人身体在感知、规划和学习方面所需的部分工作。
并非所有瓶颈都是软件问题
一台要走出工业单元工作的机器人,必须同时解决多个层面的问题。
第一层是理解当前情境。它必须识别物体、估计位置、理解请求,并决定一连串动作。多模态模型正在快速推动这一层。
第二层是控制接触。用扳手转动一个已经腐蚀的接头,不只是移动到一组坐标。机器人要对准工具,在不损坏零件的前提下施力,感知是否打滑,并根据阻力改变动作。视觉能够提供帮助,但无法替代触觉、力控制和精密机械结构。
第三层是拥有经得住工作的身体。执行器、减速器、线缆、外层材料和传感器必须承受撞击、灰尘、水和数千次循环。机器人还需要足够的负载能力和能源续航。发表于 Scientific Reports 的一篇建筑人形机器人综述,正是把电池、负载、机械精度和恶劣条件下的耐久性列为部署障碍。
第四层是可靠地完成任务。演示视频可以挑选最好的一次尝试。专业服务则必须在一个普通的星期二,进入一套没有人为拍摄做准备的住宅,并正常工作。
Google DeepMind 在2026年7月发布的数据很好地说明了这段距离。在其自己的测试中,Gemini Robotics 2 用五指机器人手拧下灯泡的成功率达到92%,但拧上灯泡只有36%,系紧垃圾袋为44%,封闭自封袋为40%。使用双指夹爪时,它在精密插入任务上的成功率达到89.6%。这些是真实的进步,但同时仍不足以支持一项自主服务。
任务越长,可靠性就越难保证。假设一项操作包含二十个相互独立的步骤,每一步都有95%的成功率,那么整个过程一次无故障完成的概率大约只有36%。这个例子简化了现实,却说明了为什么从一个吸引眼球的技能走向完整工作日,远不只是把一项测试的成绩提高几个百分点。
最后一层是让系统在经济和法律上成立。机器本身的价格之外,还要加上运输、准备、监督、维护、保险和停机时间。还必须明确,如果机器人弄破管道、造成水灾或伤到人,应由谁承担责任。
人工智能大幅加速了第一层,开始改善第二层,也能帮助测试其他层面。但它无法消除这些层面的物质发展周期。
住宅是一种格外困难的环境
机器人已经在大规模工作,但主要是在环境愿意配合的地方。
国际机器人联合会在其294家供应商的样本中,记录到2024年售出近20万台专业服务机器人。其中一半以上用于运输和物流,主要是在没有公共交通参与的室内空间搬运货物。这种分布并非偶然:平整的地面、已知的路线、标准化的物体和可重复的操作,都能减少意外情况。
家庭维修几乎恰好相反。
每栋建筑都混合了不同时期的工法、材料和以往决策。管道可能隐藏在墙内。工作空间可能是柜子、吊顶,或者一个勉强能容纳人的缝隙。坚硬零件、可变形密封件、液体、污垢和反光都会增加感知难度。同一种表面故障,也可能来自不同原因。
诊断和维修还会相互影响。有时只有拆下一个部件后,问题才会显现。拆卸过程中可能发现腐蚀、与图纸不符的安装,或者不兼容的替换零件。专业人士并不是执行一套封闭计划,而是在改变环境的同时继续调查。
建筑工地也有许多类似困难。空间每天都在变化,材料不断移动,灰尘会削弱传感器,同时还有多个工种在作业。工厂可以围绕机器进行改造,已经建成的住宅却几乎不可能为了偶尔来访的机器人而重建。
因此,水管工不只是一个拥有更好双手的机械臂。他同时是诊断技师、移动系统、工具车间、规划者,也是要为一次具有物理后果的干预负责的人。
机器人已经进入管道和水务工作
没有通用自主机器人水管工,并不意味着这个行业在原地等待它出现。
Hilti 推出的 Jaibot 是一台用于顶棚钻孔的半自主移动机器人。它利用 BIM 数据定位并钻出机械、电气和管道安装所需的孔。操作员负责移动和准备机器,机器人则把重复、费力并且规格明确的部分自动化。
在另一类应用中,Carnegie Mellon 的研究人员开发了一套模块化系统,可以在燃气管道内部移动、建立地图、检测缺陷,并从内部涂覆树脂进行修复。人工智能帮助分析收集到的数据,但其主要优势来自缩小问题范围:机器人不必穿过厨房并决定使用哪件工具,而是在几何形状和任务都已确定的管道内工作。
2026年,另一个团队发表了 SPPIRO。这是一种无需缆绳的软体机器人,能够检查直径变化、带有90度弯角和分叉的管道。它同样解决的是这一职业中的一个具体部分,而且恰好是人体无法进入的部分。
这三个例子采用了同一种策略。它们不试图完整复制一名专业人员。它们重新设计问题,直到一台专用机器能够解决其中有价值的一部分。
机器人水管工之前,会先出现别的东西
最可能的路径,不会从一个人形机器人按响门铃开始,再以整个职业消失结束。它会从工作的边缘开始。
人工智能可以协助初步判断故障、查询手册、准备报价、记录维修过程并寻找替换零件。传感器和检查机器人可以进入管道、生成地图并发现异常。半自主工具可以在受控条件下测量、标记、钻孔或重复制作接头。预制生产则可以把更多操作从现场转移到为机器组织好的车间。
在手工工具和完全自主之间,还有很大的远程监督空间。系统可以执行常见动作,在遇到例外时请求帮助。这并没有消除人的作用,却能让同一份专业经验覆盖更多次干预,也让机器人恰好针对困难案例积累数据。
真正有用的区分,不一定总是人与机器。关键是软件、专用机器、受监督自主和人工技能的哪种组合,最适合解决每一个环节。
有两座时钟和三段距离
关于自动化的讨论通常只盯着一座时钟:能力时钟。一次新的演示似乎会突然把未来拉近,一次笨拙的失败又仿佛把它推回几十年之后。
实际上至少有两座时钟。第一座衡量最好的系统在有利条件下能够做什么。第二座衡量这种能力何时能变得足够可靠、安全和便宜,可以部署在真实工作中。
两者之间还有三段距离:
- 从演示到可靠重复;
- 从重复到包含例外情况的长序列;
- 从技术能力到经济上合理的运营。
人工智能正在以不久前还难以想象的速度缩短第一段距离,以及第二段距离的一部分。硬件、安全和部署则让第三段距离依然更长。
我的朋友对短期顺序的判断可能是对的:许多白领任务今天更容易受到影响,因为它们本来就发生在计算机内部。但这并不意味着体力职业停滞不前,也不意味着我们可以把今天的速度直接外推二十年。
通用机器人水管工仍然很遥远。机器人参与的管道工作已经开始。
几乎所有变化,都会发生在这两句话之间。
资料来源
- 国际劳工组织与 NASK:Generative AI and Jobs — A Refined Global Index of Occupational Exposure
- 国际机器人联合会:World Robotics 2025
- Google DeepMind:Gemini Robotics 2
- Physical Intelligence:π0.5 — A Vision-Language-Action Model with Open-World Generalization
- Firoozi 等:Foundation models in robotics — Applications, challenges, and the future
- Uthai 等:Opportunities, challenges and roadmap for humanoid robots in construction
- Hilti:基于 BIM 的工地机器人 Jaibot
- Carnegie Mellon University:用于检测和修复燃气管道的机器人
- Chen 等:用于管道检查的自主软体机器人 SPPIRO